 wendy-anwar
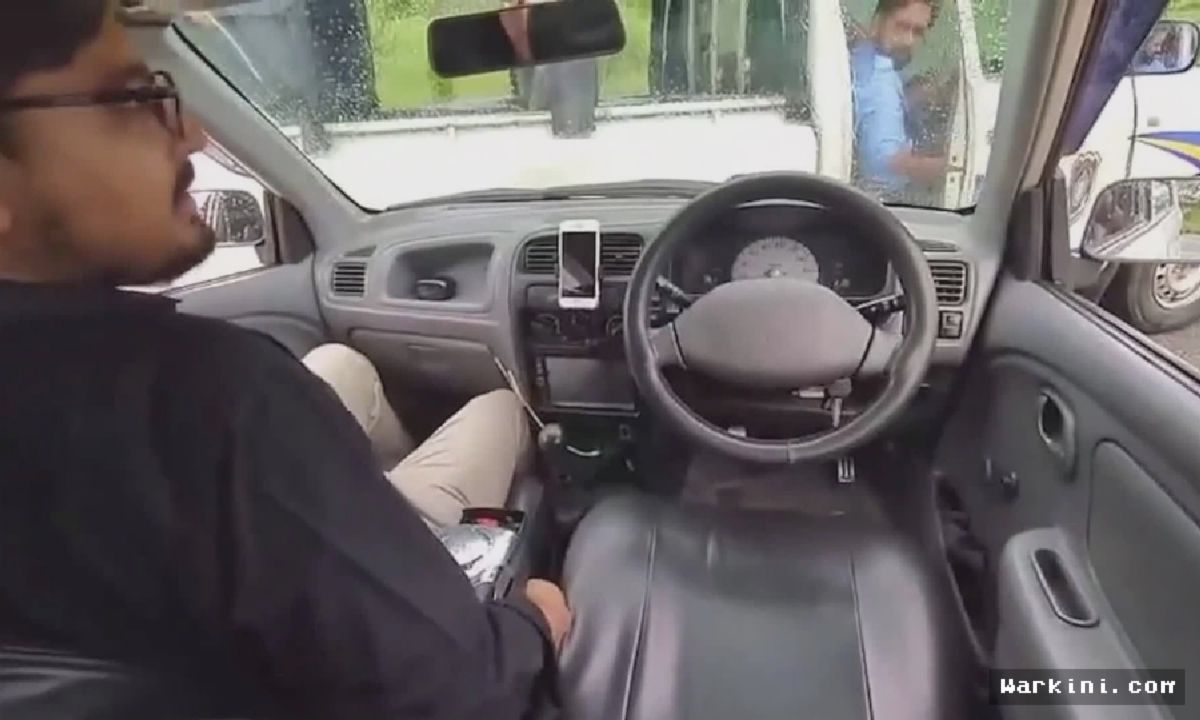
Halo Warganet Warkini! Niat hati ingin memamerkan kecanggihan teknologi masa depan, sebuah uji coba mobil otonom rakitan sendiri justru berakhir dengan insiden menggelikan sekaligus mengejutkan. Peristiwa ini terjadi di Islamabad, Pakistan, ketika sebuah kendaraan eksperimental yang dikendalikan secara jarak jauh (*remotely controlled*) mendadak hilang kendali dan meluncur deras menghantam mobil van patroli polisi yang sedang terparkir di area demonstrasi.
Proyek inovasi yang digadang-gadang menjadi bukti kemajuan rekayasa teknologi lokal tersebut awalnya berjalan lancar di hadapan para penonton dan penguji. Namun, hanya dalam hitungan detik, skenario demonstrasi ideal tersebut berubah menjadi atraksi tabrakan nyata. Kegagalan fungsi pada sistem kendali nirkabel disinyalir menjadi pemicu utama mengapa kendaraan tersebut tidak mampu mendeteksi keberadaan objek besar di depannya, yang ironisnya adalah kendaraan dinas kepolisian setempat.
Kronologi Kejadian di Lapangan
Berdasarkan laporan di lokasi pengujian, proses peragaan teknologi ini melewati beberapa tahapan sebelum akhirnya berujung insiden:
- Persiapan Navigasi: Tim pengembang mengaktifkan perangkat lunak pemandu dan menyambungkan koneksi kontrol jarak jauh pada mobil rakitan.
- Peluncuran Perdana: Mobil mulai bergerak maju perlahan sesuai dengan instruksi awal komputer untuk menunjukkan kemampuan manuver mandiri.
- Gangguan Sinyal dan Respon: Saat melaju di trek lurus, sistem mendadak mengalami *lag* atau kelumpuhan respon, membuat perintah pengereman darurat dari operator tidak terkirim.
- Tabrakan Telak: Tanpa adanya pengurangan kecepatan, mobil otonom tersebut langsung menabrak bagian samping 1 unit van polisi yang terparkir tepat di pinggir jalur demonstrasi.
Analisis Risiko dan Evaluasi Keselamatan Teknologi Otonom
Insiden di Islamabad ini membuka mata publik mengenai pentingnya redundansi sistem keamanan (*safety redundancy*) pada kendaraan tanpa pengemudi. Menguji kendaraan otonom rakitan di ruang terbuka tanpa barikade pengaman yang memadai membawa risiko keselamatan yang sangat tinggi, baik bagi properti publik maupun masyarakat sekitar.
Berikut adalah perbandingan analitis antara pengujian kendaraan otonom rakitan independen dengan standar industri komersial global:
| Parameter Keselamatan | Proyek Rakitan / Eksperimental | Standar Industri Komersial |
|---|---|---|
| Sistem Sensor | Sensor tunggal / terbatas (Kamera/Kabel) | Redundansi ganda (LiDAR, Radar, Ultrasonik) |
| Tombol Darurat (Fail-Safe) | Sering kali bergantung pada koneksi Wi-Fi/Radio | Sistem pemutus arus fisik langsung & independen |
| Lokasi Uji Coba | Jalanan umum / area terbuka tanpa brikade | Fasilitas tertutup (*Proving Ground*) terisolasi |
| Tingkat Latensi Komunikasi | Tinggi (rentan *delay* sinyal) | Sangat Rendah (Jaringan terdedikasi 5G/V2X) |
Pengamat teknologi kecerdasan buatan dan otomotif menilai bahwa kegagalan hardware atau kelambatan respon sinyal (*latency*) adalah musuh utama sistem kemudi jarak jauh. "Mengembangkan teknologi self-driving membutuhkan validasi algoritma hingga jutaan kilometer dalam simulasi virtual sebelum benar-benar diuji di lapangan nyata. Kesalahan kecil pada kalkulasi jarak bisa berakibat fatal," ujar pakar otomotif terkemuka.
"Inovasi memang membutuhkan keberanian untuk mencoba, tetapi keselamatan publik dan pemenuhan regulasi lalu lintas tidak boleh dikorbankan demi sekadar aksi demonstrasi."
Meskipun tidak ada korban jiwa dalam insiden tabrakan 1 kendaraan ini, kerugian material pada mobil dinas polisi serta kerusakan pada bagian depan mobil rakitan menjadi pelajaran berharga. Kepolisian Islamabad dikabarkan langsung melakukan evaluasi dan meminta penjelasan resmi dari pihak penyelenggara terkait izin serta prosedur keselamatan dalam pengujian teknologi tersebut.





Comments (0)